Durante anos, a discussão sobre robôs humanoides foi dominada por demonstrações.
Um robô caminhava.
Outro corria.
Outro carregava objetos.
Outro parecia aprender tarefas novas.
Essas apresentações continuam importantes, porque mostram que percepção, equilíbrio, controle e inteligência estão avançando.
Mas existe outra etapa, menos vistosa e talvez ainda mais difícil.
Fabricar o mesmo robô repetidamente, com qualidade consistente, custo previsível e capacidade de funcionar por milhares de ciclos.
É justamente aí que a corrida dos humanoides começa a mudar.
Em 8 de setembro de 2026, a XPENG anunciou a entrada em operação de sua linha industrial destinada à fabricação do humanoide IRON.
Segundo a fabricante, um robô produzido nessa linha completou o processo e saiu caminhando autonomamente. A empresa descreve esse momento como uma transição da prototipagem de pesquisa e desenvolvimento para fabricação em linha.
Isso representa uma mudança importante.
Mas exige uma distinção desde o começo:
a linha industrial está operacional.
A produção em massa ainda não começou.
A própria XPENG continua apontando o fim de 2026 como meta para iniciar a produção em massa do IRON. Segundo o anúncio oficial da XPENG, a nova linha representa um passo em direção a essa próxima etapa, não a conclusão dela.
Fazer um robô funcionar não é o mesmo que fabricá-lo
Um protótipo pode ser extraordinário.
Pode demonstrar equilíbrio, percepção visual, manipulação e tomada de decisão.
Mas protótipos normalmente recebem atenção individual.
Engenheiros podem ajustar componentes manualmente.
Falhas podem ser corrigidas uma a uma.
Peças podem ser substituídas sem preocupação imediata com escala.
Uma indústria não funciona dessa maneira.
Quando um produto entra numa linha de produção, outra pergunta aparece:
é possível fabricar dezenas, centenas ou milhares de unidades mantendo o mesmo padrão?
Esse problema envolve muito mais do que inteligência artificial.
Envolve engenharia industrial.
Protótipo, pré-produção, linha industrial e produção em massa
Esses termos parecem semelhantes, mas representam fases diferentes.
Um protótipo existe principalmente para provar uma ideia.
A prioridade é descobrir se determinada arquitetura funciona.
Depois surge a pré-produção.
Nessa etapa, o produto começa a ser construído de maneira mais próxima do processo industrial definitivo.
É onde aparecem problemas que um protótipo isolado não revela.
Peças que variam demais.
Conectores difíceis de montar.
Sensores que exigem calibração excessiva.
Articulações que apresentam desgaste inesperado.
Depois vem a linha industrial.
A fabricação passa a utilizar processos definidos, ferramentas específicas, controles de qualidade e automação.
Foi essa etapa que a XPENG anunciou agora para o IRON.
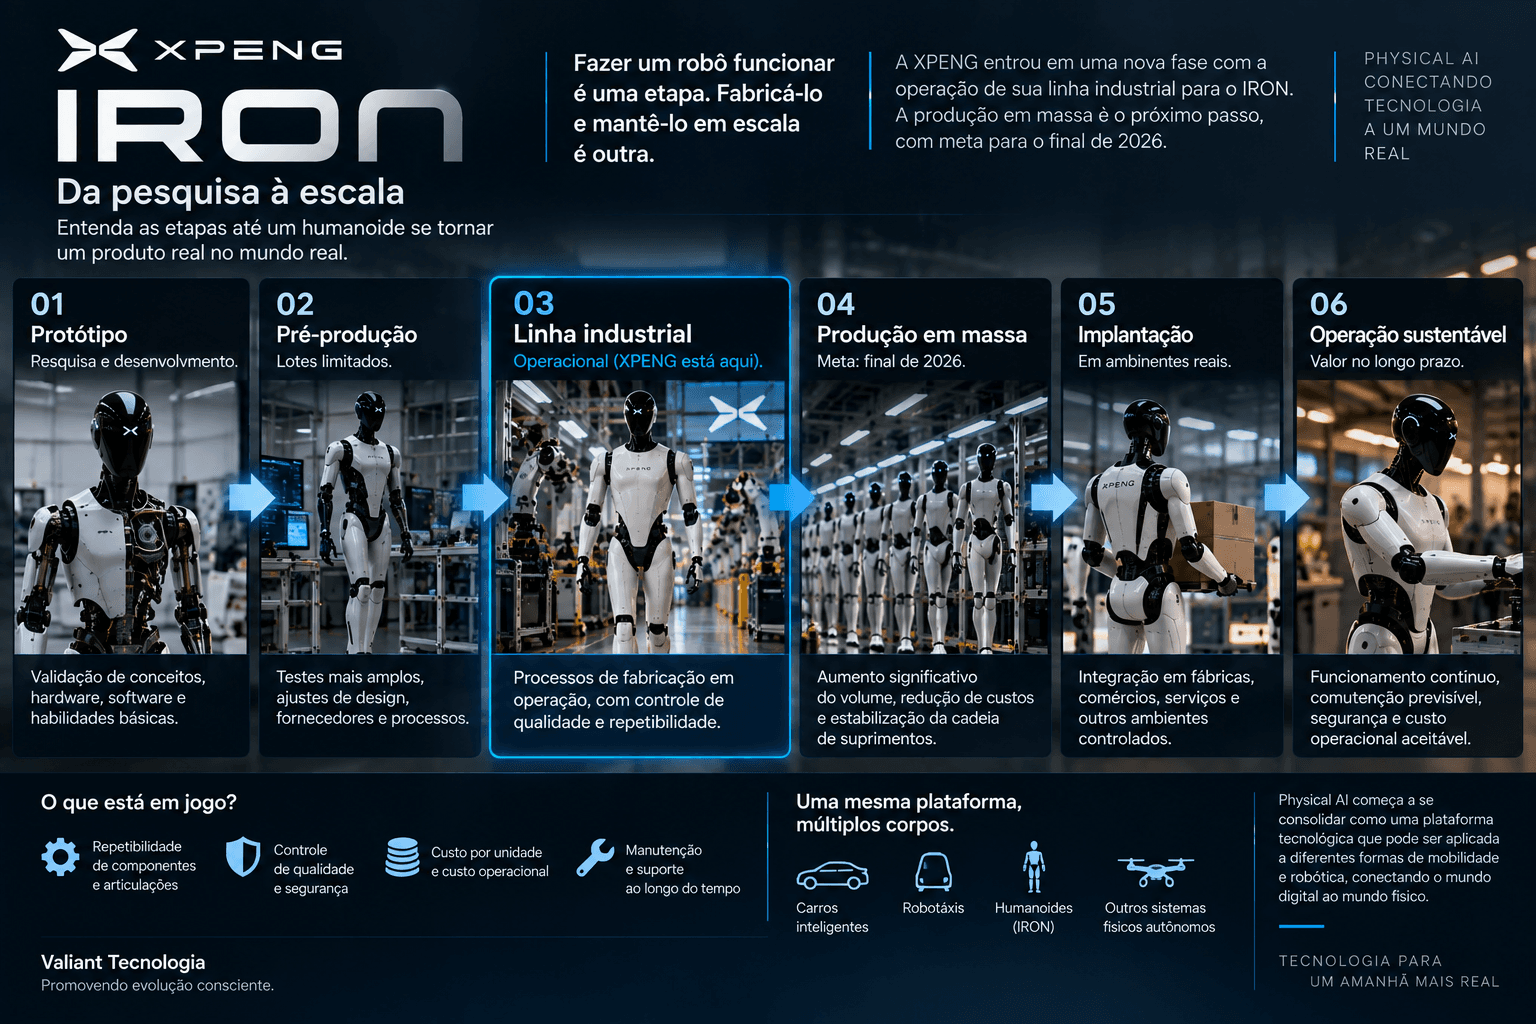
Segundo a empresa, mais de 80% dos processos centrais da nova linha são automatizados. A XPENG também afirma ter aplicado à robótica capacidades e padrões desenvolvidos em sua operação automotiva. O anúncio da fabricante detalha essa transição para fabricação industrial.
A etapa seguinte é diferente:
produção em massa.
Ela exige capacidade de fabricar grandes volumes de maneira contínua, previsível e economicamente sustentável.
A XPENG ainda não afirma ter chegado lá.
O IRON está no meio dessa transição
A importância do anúncio está exatamente nisso.
O IRON deixou de existir apenas como um projeto de pesquisa ou uma unidade construída artesanalmente.
Ele começou a passar por um processo industrial estruturado.
Isso reduz uma distância importante entre demonstração tecnológica e produto.
Mas não elimina o restante do caminho.
A produção em massa continua sendo o próximo objetivo.
A experiência automotiva da XPENG começa a aparecer
A XPENG não entrou na robótica vindo de um laboratório isolado.
Ela já fabrica veículos elétricos em escala.
Isso importa porque a indústria automotiva acumulou décadas de experiência em problemas que também aparecem na robótica.
- controle de qualidade;
- rastreabilidade de componentes;
- testes de produção;
- montagem automatizada;
- gerenciamento de fornecedores;
- tolerâncias mecânicas;
- confiabilidade;
- manutenção;
- expansão de capacidade.
A própria XPENG afirma que levou capacidades de fabricação de nível automotivo para sua operação de robótica.
Essa transferência pode se tornar uma das vantagens mais relevantes das montadoras que entram no mercado de robôs humanoides.
Industrialização é um problema diferente de inteligência
Boa parte da atenção sobre humanoides ainda está concentrada em inteligência.
O robô entende comandos?
Consegue andar?
Reconhece objetos?
Planeja movimentos?
Aprende tarefas?
Tudo isso importa.
Mas um produto industrial precisa responder outras perguntas.
Uma articulação produzida hoje funciona exatamente como a fabricada amanhã?
Um sensor permanece calibrado depois de meses de uso?
Quanto tempo leva para substituir um atuador?
Qual é a taxa de falhas?
Quanto custa uma manutenção?
Quantas horas o robô consegue trabalhar antes de precisar parar?
Esses problemas não desaparecem quando o modelo de IA melhora.
Eles pertencem a outra camada da tecnologia.
Repetibilidade pode ser tão importante quanto inteligência
Imagine duas unidades do mesmo humanoide.
Elas precisam responder de maneira semelhante.
Se uma articulação possui tolerâncias mecânicas diferentes da outra, o controle de movimento pode precisar compensar essa variação.
Se sensores chegam calibrados de maneira inconsistente, cada robô pode perceber o ambiente de forma ligeiramente diferente.
Se componentes se desgastam em ritmos imprevisíveis, manutenção se torna difícil de planejar.
Por isso industrialização exige repetibilidade.
O objetivo não é apenas construir um robô excelente.
É construir o mesmo robô excelente muitas vezes.
Controle de qualidade muda completamente de escala
Em um laboratório, um engenheiro pode perceber que algo está errado e ajustar manualmente.
Em uma fábrica, isso precisa virar processo.
Componentes precisam ser testados.
Torque precisa ser verificado.
Sensores precisam ser calibrados.
Sistemas precisam identificar falhas antes que uma unidade deixe a linha.
Quanto maior o volume, menos espaço existe para depender de correções artesanais.
A XPENG afirma que sua linha foi projetada com automação de processos centrais superior a 80%, justamente para aumentar consistência e permitir expansão futura de capacidade.
Manutenção pode decidir se humanoides serão economicamente viáveis
Esse ponto costuma receber menos atenção do que demonstrações.
Um humanoide possui muitas partes móveis.
Motores.
Redutores.
Articulações.
Sensores.
Cabos.
Baterias.
Computadores.
Estruturas mecânicas.
Quanto mais complexo o sistema, mais oportunidades existem para desgaste ou falha.
Por isso, não basta perguntar quanto custa comprar um robô.
É necessário perguntar:
quanto custa mantê-lo funcionando?
Custo por unidade é apenas o começo
Imagine um humanoide custando determinada quantia.
Esse número sozinho não informa se ele é economicamente interessante.
Ainda existem:
- energia;
- manutenção;
- peças;
- técnicos;
- atualizações;
- seguro;
- supervisão;
- infraestrutura;
- tempo parado.
O custo relevante é o custo total de operação.
Uma empresa não compra um robô apenas porque ele consegue realizar uma tarefa.
Compra porque espera que aquela tarefa seja executada de maneira economicamente justificável.
Autonomia também precisa ser medida de outra maneira
Demonstrações de humanoides normalmente mostram o que o robô consegue fazer.
Operações comerciais precisarão medir outra coisa:
quanto tempo ele consegue trabalhar sem intervenção humana?
Esse indicador pode ser mais importante do que muitas demonstrações.
Um robô que executa uma tarefa durante dez minutos e depois precisa de ajuda constante pode ser impressionante tecnicamente.
Mas pode ser pouco útil economicamente.
Por isso, a taxa de intervenção humana tende a se tornar um indicador importante.
Quanto maior a autonomia real, menor a necessidade de operadores acompanhando cada unidade.
Milhares de ciclos importam mais do que uma demonstração perfeita
Um robô pode completar uma tarefa uma vez.
Isso prova capacidade.
Mas uma fábrica, loja ou centro logístico precisa de outra coisa.
Precisa que a tarefa seja executada centenas ou milhares de vezes.
O humanoide precisa repetir movimentos.
Carregar objetos.
Caminhar.
Parar.
Retomar.
Receber atualizações.
Lidar com pequenas variações do ambiente.
É nesse tipo de repetição que aparecem problemas de engenharia difíceis de encontrar numa demonstração curta.
Segurança perto de pessoas também muda o desafio
Humanoides foram projetados justamente para trabalhar em ambientes construídos para seres humanos.
Isso significa proximidade.
Pessoas podem caminhar ao lado deles.
Clientes podem cruzar seu caminho.
Funcionários podem dividir o mesmo espaço.
Uma falha de software ou movimento inesperado deixa de ser apenas um erro técnico.
Pode se tornar um risco físico.
Por isso, segurança não pode depender apenas da inteligência principal do robô.
Também precisa existir em controles mecânicos, sensores, limites de força, sistemas de emergência e arquitetura de software.
Um humanoide também compete com robôs especializados
Existe outro ponto econômico importante.
A pergunta não é apenas:
um humanoide consegue realizar essa tarefa?
Também é:
ele é a melhor maneira de realizá-la?
Uma fábrica pode utilizar um braço robótico especializado.
Um armazém pode usar robôs móveis.
Uma linha logística pode empregar sistemas automatizados muito mais simples.
Essas máquinas normalmente são menos flexíveis.
Mas podem ser:
- mais baratas;
- mais rápidas;
- mais resistentes;
- mais fáceis de manter.
Para justificar sua existência comercial, um humanoide precisa transformar flexibilidade em vantagem econômica.
A principal promessa do formato humanoide é flexibilidade
O mundo já foi construído para pessoas.
Portas.
Escadas.
Corredores.
Ferramentas.
Mesas.
Prateleiras.
Veículos.
Máquinas.
Um robô com corpo semelhante ao humano poderia usar parte dessa infraestrutura sem exigir grandes mudanças no ambiente.
Essa é uma das razões pelas quais tantas empresas apostam nessa arquitetura.
Mas flexibilidade só vale se não tornar o sistema caro demais ou pouco confiável.
Esse equilíbrio ainda está sendo testado.
Physical AI começa a unir carros e robôs
A estratégia da XPENG ajuda a mostrar outra transformação.
Durante muito tempo, veículos autônomos e humanoides pareciam pertencer a categorias separadas.
Mas tecnologicamente possuem diversos elementos em comum.
Ambos precisam:
- perceber o ambiente;
- interpretar sensores;
- tomar decisões;
- planejar movimentos;
- executar ações físicas;
- reagir a mudanças;
- operar com baixa latência.
Essa combinação é frequentemente chamada de Physical AI.
É inteligência artificial que não permanece apenas em texto, imagem ou software.
Ela controla sistemas capazes de agir fisicamente no mundo.
A XPENG vem apresentando veículos, robotáxis e humanoides como partes de um mesmo ecossistema de Physical AI. Na apresentação da empresa na CVPR 2026, essa convergência aparece de forma explícita.
O corpo muda. A plataforma tecnológica pode permanecer
Pense em três sistemas.
Um carro autônomo.
Um robotáxi.
Um humanoide.
Fisicamente são completamente diferentes.
Mas todos precisam resolver partes semelhantes do problema:
percepção → compreensão → decisão → ação.
Isso cria a possibilidade de compartilhar:
- modelos;
- chips;
- infraestrutura de treinamento;
- ferramentas;
- dados;
- sistemas de simulação.
A XPENG apresenta sua estratégia justamente dessa maneira, conectando diferentes tipos de máquinas dentro de uma mesma arquitetura de Physical AI.
O robotáxi ajuda a entender essa convergência
Em maio de 2026, a XPENG anunciou a saída de sua primeira unidade de Robotaxi produzida em massa.
O veículo utiliza quatro chips Turing desenvolvidos pela própria empresa e foi projetado para padrões de direção autônoma de nível L4.
Segundo a XPENG, o Robotaxi compartilha a mesma base de modelo VLA 2.0 utilizada em sua estratégia de Physical AI, que também inclui o IRON. O anúncio oficial do Robotaxi detalha essa arquitetura compartilhada.
O IRON pertence a outra categoria.
Mas compartilha a mesma lógica mais ampla.
Sensores recebem informações do ambiente.
Modelos interpretam essas informações.
Computação embarcada toma decisões.
Sistemas físicos executam movimentos.
A diferença está no corpo e no tipo de ação.
Physical AI pode virar uma plataforma
Isso começa a sugerir uma mudança interessante.
Talvez a próxima geração de empresas de robótica não seja construída apenas em torno de produtos individuais.
Pode surgir uma plataforma tecnológica capaz de ser aplicada a diferentes corpos.
Carro.
Robotáxi.
Humanoide.
Outros sistemas autônomos.
Cada aplicação possui necessidades próprias.
Mas parte da inteligência, dos chips e da infraestrutura pode ser compartilhada.
A XPENG ainda precisa provar muita coisa
Apesar do avanço industrial, várias perguntas continuam abertas.
Não sabemos ainda qual será o custo final por unidade em escala.
Não sabemos como a manutenção se comportará depois de milhares de horas.
Não sabemos qual será a taxa real de intervenção humana em operações comerciais.
Também não sabemos quão robusto o IRON será fora dos ambientes controlados pela própria empresa.
Grande parte das capacidades divulgadas até agora continua baseada em informações e testes apresentados pela própria XPENG.
Isso exige cautela.
Produção em massa será outro marco
A empresa afirma que pretende iniciar produção em massa do IRON até o final de 2026.
A XPENG também informa que as primeiras aplicações comerciais deverão ocorrer em lojas e campi da própria companhia, enquanto o lançamento e as entregas mais amplas estão previstos para 2027. Esse cronograma foi reiterado pela XPENG em agosto de 2026.
Se isso acontecer, a discussão muda novamente.
Deixaremos de perguntar apenas se a fábrica consegue produzir humanoides.
Passaremos a perguntar:
quantos consegue produzir?
por quanto?
com qual taxa de falha?
e para fazer quais trabalhos?
A próxima disputa será nas fábricas
Durante anos, humanoides foram avaliados principalmente por demonstrações.
Quem anda melhor?
Quem corre?
Quem manipula objetos?
Quem possui o modelo mais avançado?
Essas perguntas continuam importantes.
Mas outra competição começa a surgir.
Quem consegue fabricar?
Quem consegue manter qualidade?
Quem consegue reduzir custo?
Quem consegue criar manutenção previsível?
Quem consegue operar perto de pessoas?
Quem consegue manter máquinas funcionando durante milhares de ciclos?
Quem consegue transformar capacidade técnica em produto?
O anúncio da XPENG é importante porque mostra justamente essa mudança.
O IRON ainda não entrou em produção em massa.
Ainda não provou viabilidade econômica ampla.
Ainda não demonstrou autonomia geral.
Mas já começou a atravessar uma fronteira importante.
Saiu da lógica de protótipo isolado e entrou numa linha industrial construída especificamente para fabricá-lo.
Esse é apenas um passo.
Mas é um passo diferente.
Porque fazer um humanoide funcionar é uma conquista de engenharia.
Fabricá-lo, mantê-lo e fazê-lo trabalhar de maneira economicamente sustentável é uma conquista industrial.
E talvez seja justamente nas fábricas — e não nos palcos de demonstração — que a próxima fase da corrida dos humanoides será decidida.
O método é o protagonista. A ferramenta é o veículo.
Valiant Tecnologia — promovendo evolução consciente.
Fontes consultadas
- XPENG — IRON, the First General-Purpose Humanoid Robot, Rolls Off XPENG’s New Production Line
- XPENG — XPENG Robotics Raises US$900M for Humanoid Robots
- XPENG — XPENG Showcases Physical AI & World Model at CVPR 2026
- XPENG — XPENG Robotaxi First Mass-Produced Unit Officially Rolls Off the Production Line